SAFETY ENGINE
物理安全中间件
100% 物理判定,0 统计拟合
嵌入 VLA 推理管线的运行时安全守门员。基于相位平衡理论, 对每一条动作指令做物理合法性校验,微秒级响应,零漏检。
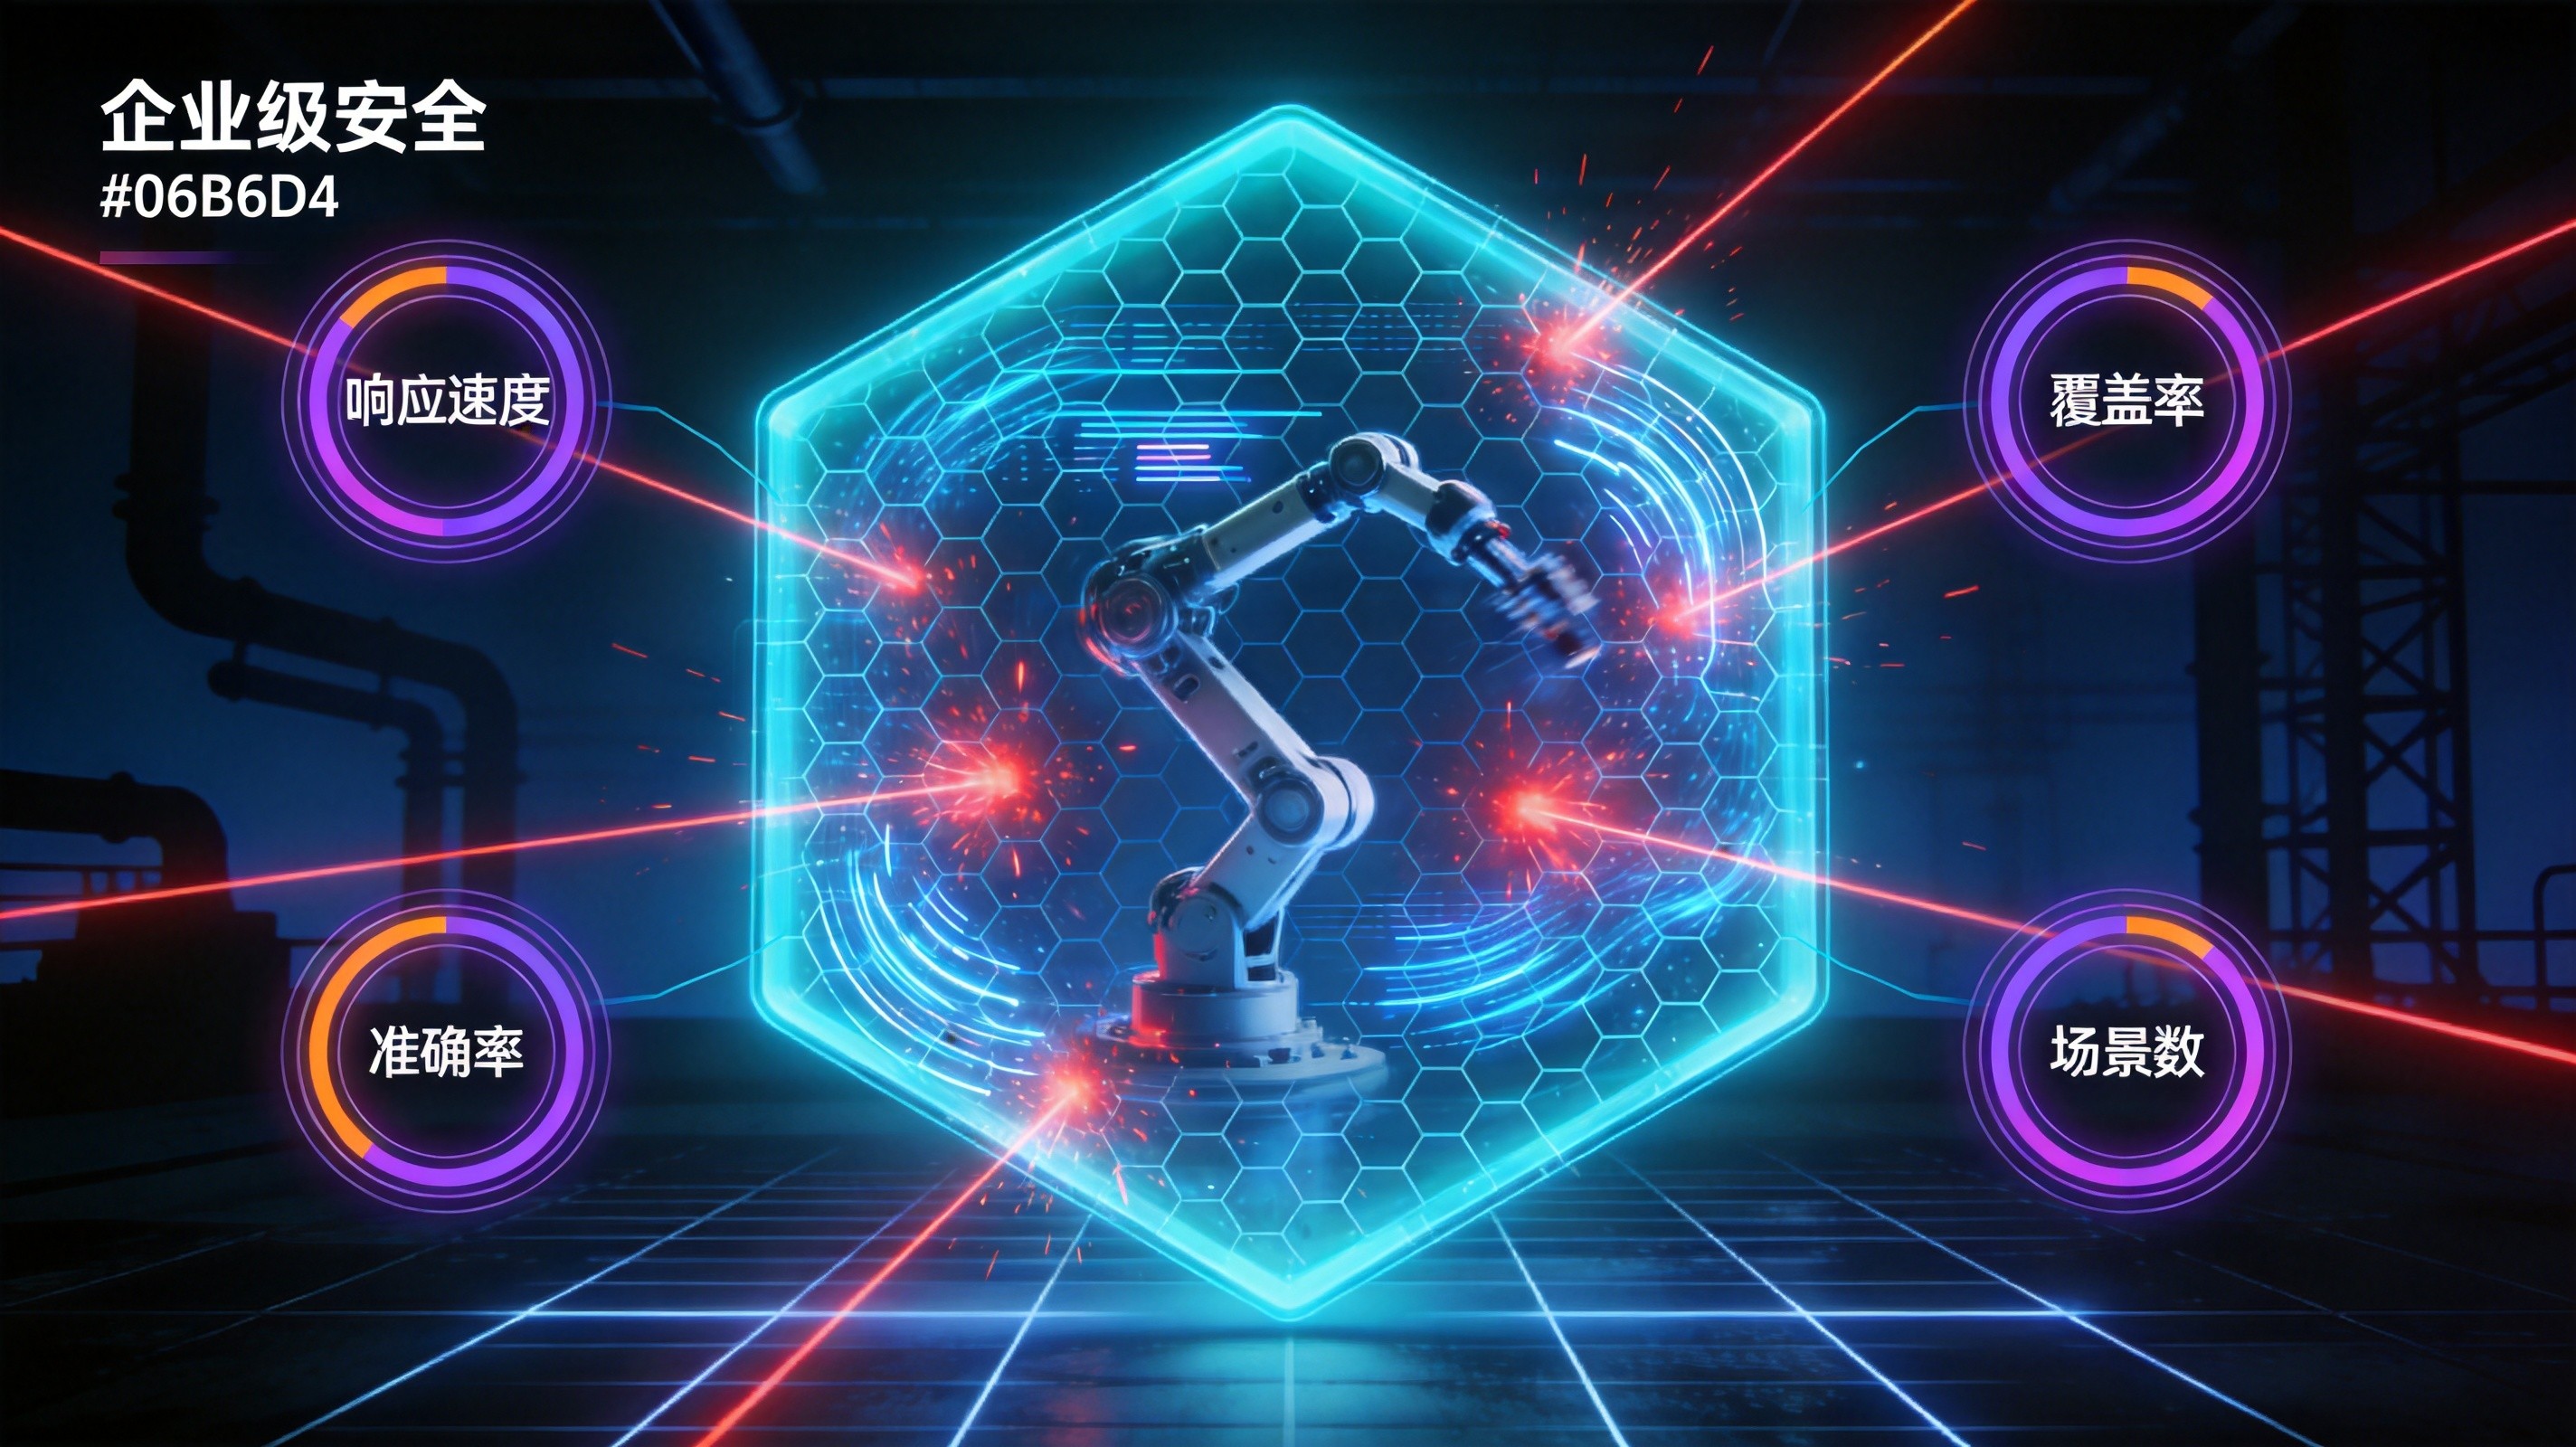
100% 物理判定,0 统计拟合
嵌入 VLA 推理管线的运行时安全守门员。基于相位平衡理论, 对每一条动作指令做物理合法性校验,微秒级响应,零漏检。
我们不用统计模型判断安全不安全。我们用相位平衡理论直接计算动作是否在物理合法区间内。
嵌入 VLA 推理管线,实时获取模型输出的每一条动作指令,零延迟接入。
将动作指令映射为相位三角形,计算相位角、速率和算子三变量的当前状态。
检查三角形是否闭合、相位角是否在安全平衡区内,判断动作的物理合法性。
合法指令放行,危险指令拦截并输出修正建议,确保机器人永远不会执行危险动作。
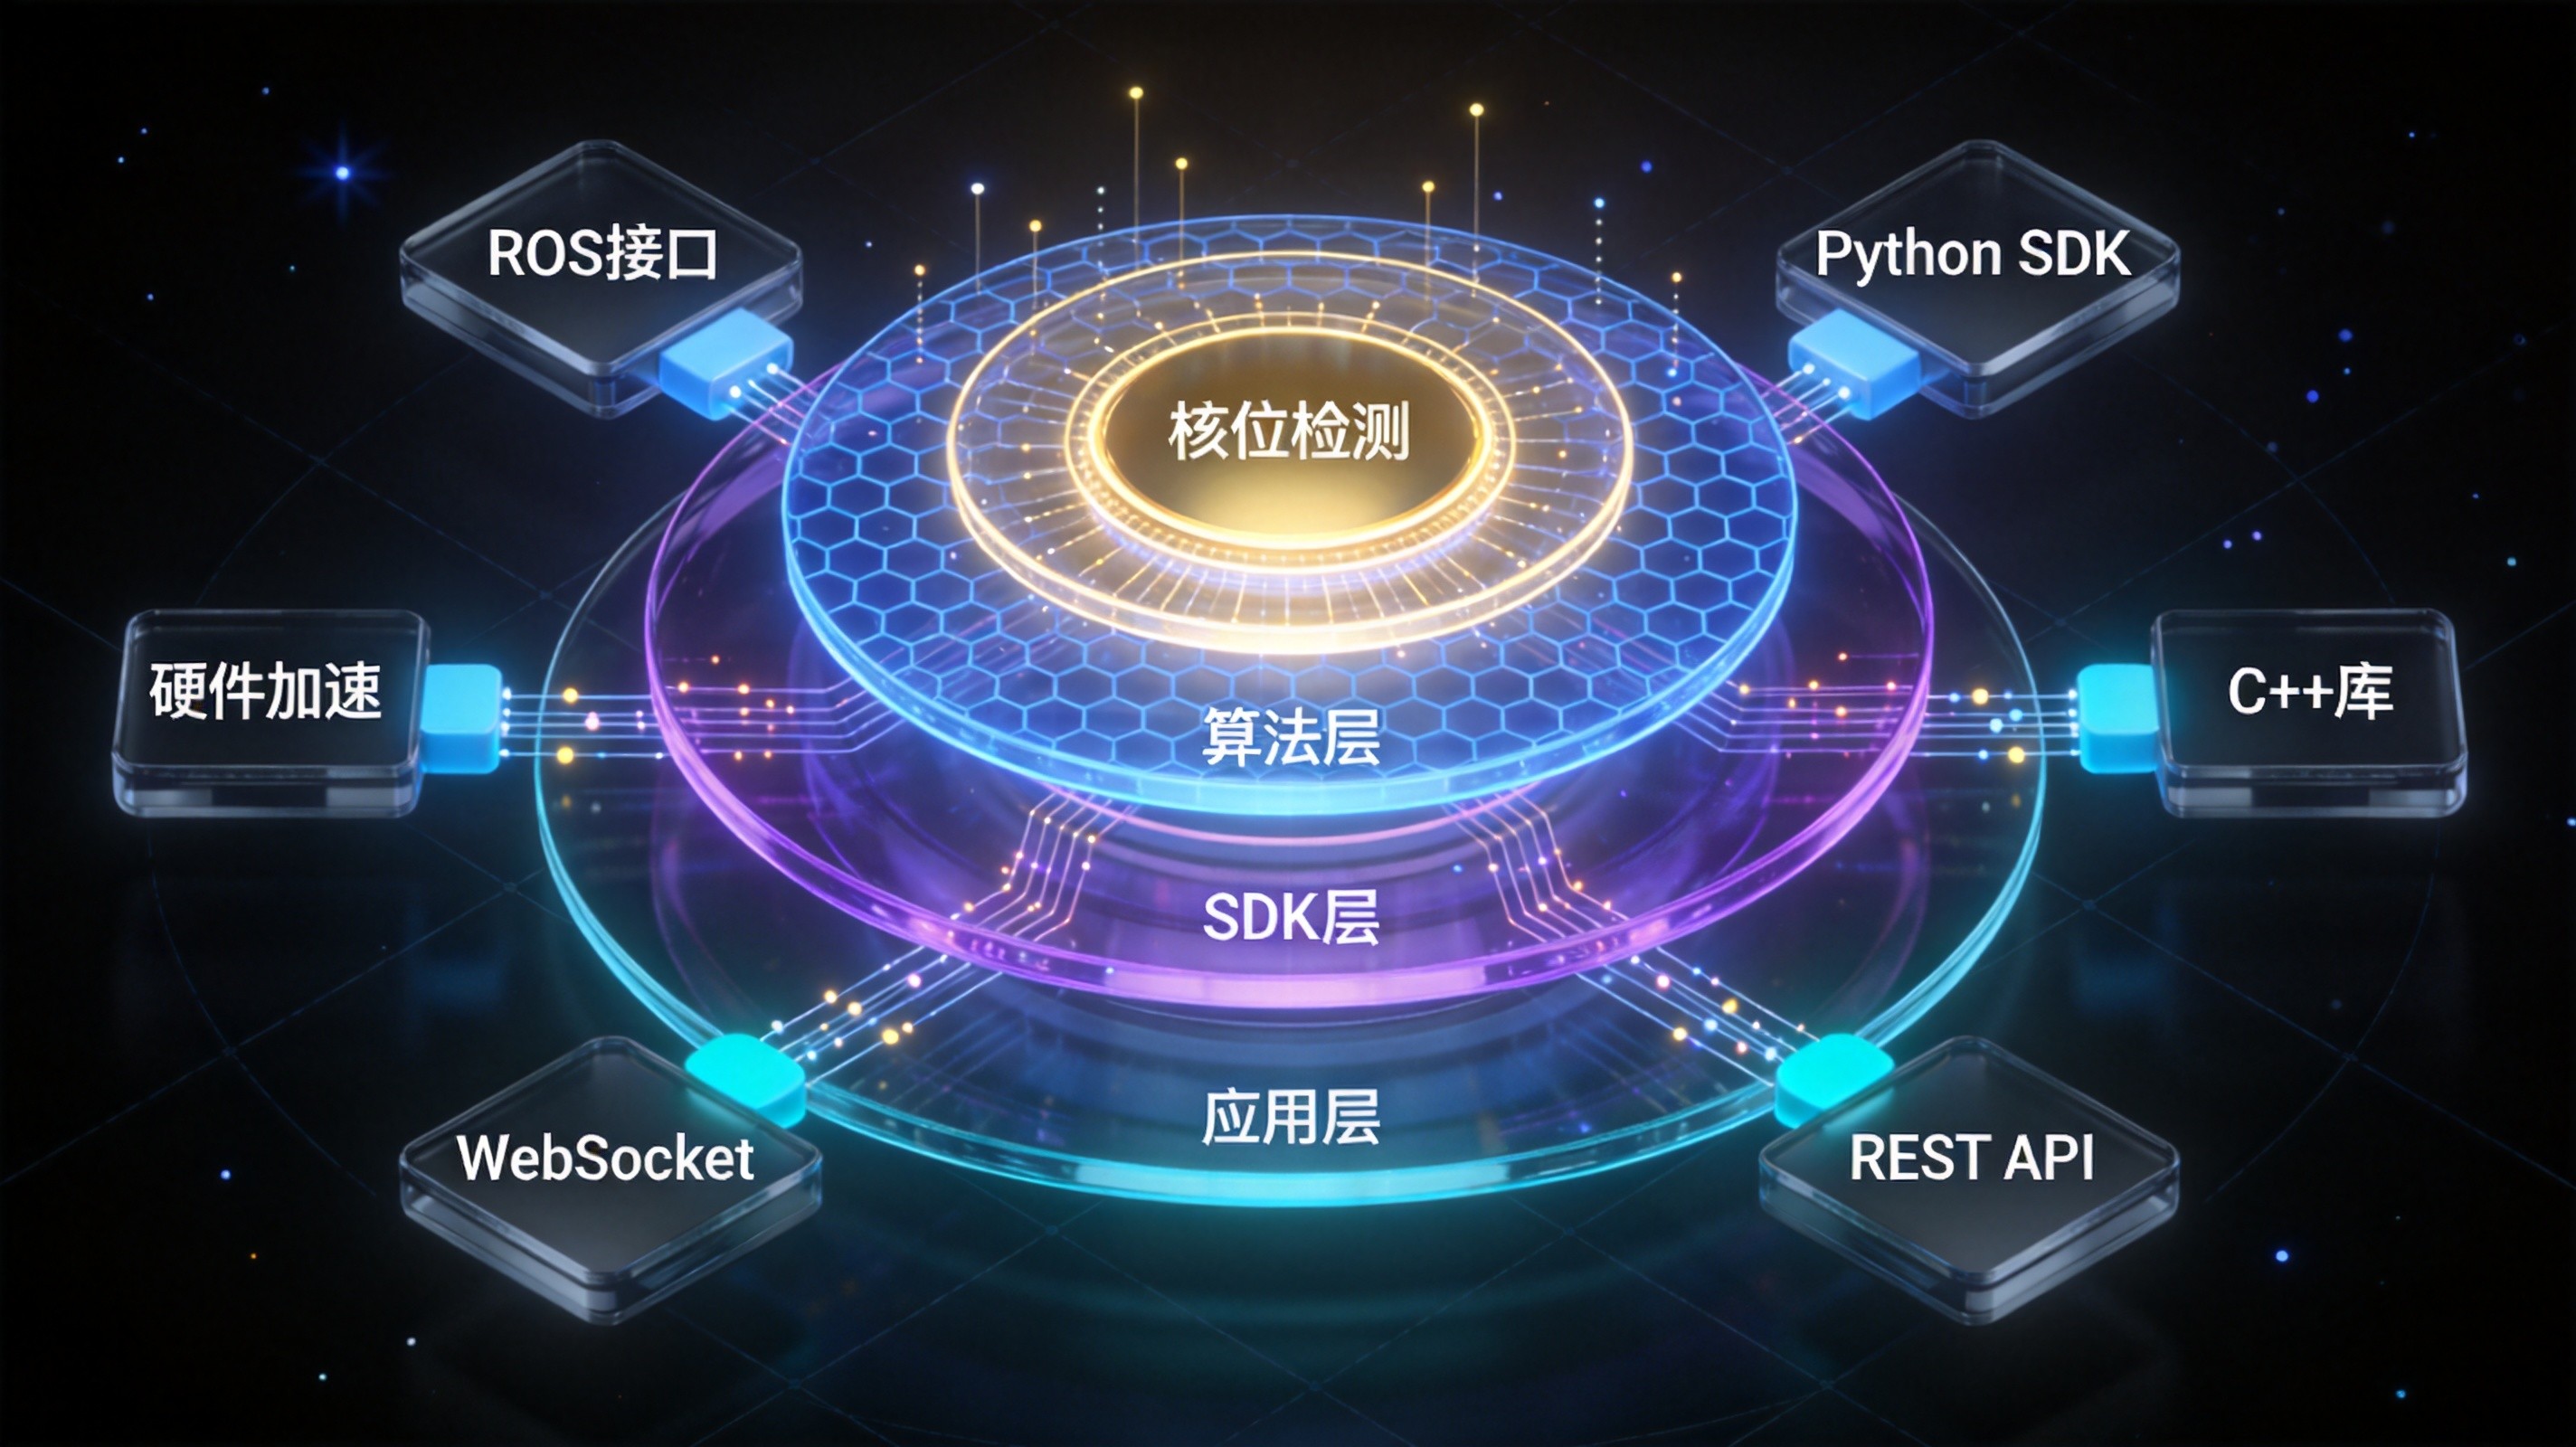
从核心算法到应用接口,四层架构清晰解耦。SDK 形式嵌入, 不暴露核心算法,保护你的知识产权,也保护我们的。
不是基于规则的简单阈值,也不是基于统计的概率判断。是物理层面的确定性。
单帧判断仅需12微秒,远快于20ms的控制回路周期,对推理性能零影响。
228+危险场景模式100%覆盖,基于第一性原理的检测逻辑,不存在统计盲区。
核心算法以SDK形式交付,不暴露源代码,保护双方知识产权。
场景模式库持续扩充,订阅制升级,你的安全能力始终领先一步。
ISO 26262 / IEC 61508 功能安全标准对齐,满足合规要求。
支持ROS、Python、C++、REST API等多种接入方式,适配任何技术栈。
Google ER 2 是大脑,负责想;我们是反射弧,负责在毫秒内保命。
互补关系:我们不是替代 Google ER 2,而是让所有 VLA 模型(包括 ER 2) 在物理世界中安全运行。无论大脑多聪明,都需要一个 100% 可靠的安全反射弧。
联系我们获取安全引擎 Demo 和技术白皮书,亲身体验 12 微秒的物理级安全防护。